


À propos du cours
Les systèmes robotiques de changement d’outils sont devenus un facteur clé de flexibilité et d’efficacité dans l’automatisation industrielle et la robotique. En permettant à un seul robot de passer automatiquement d’un outil ou effecteur à un autre, ces systèmes réduisent les temps d’arrêt, améliorent l’adaptabilité et prennent en charge des processus complexes en plusieurs étapes. Inspirés des centres d’usinage CNC, les changeurs d’outils robotiques modernes intègrent des mécanismes de couplage mécaniques, électriques et parfois pneumatiques pour garantir des transitions rapides et fiables.
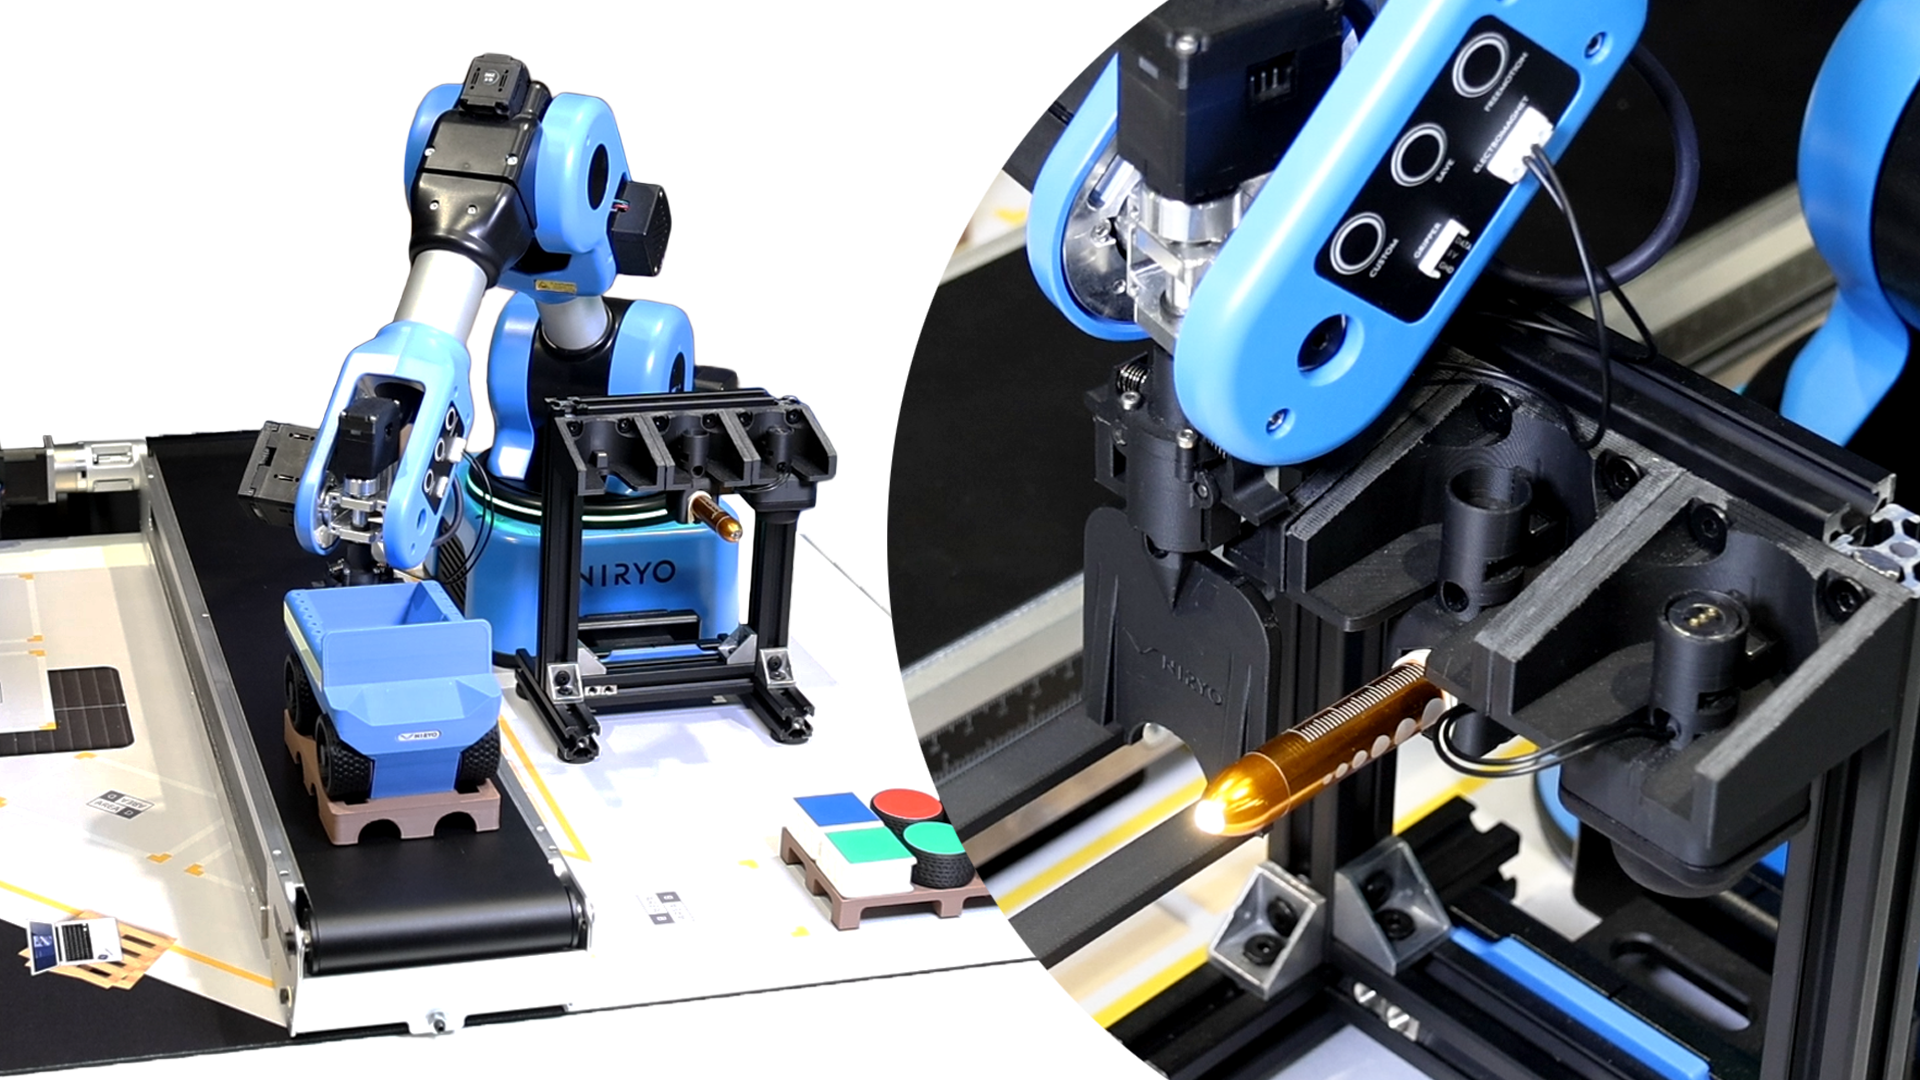
Dans ce projet, les étudiants concevront, assembleront et programmeront un changeur d’outils rapide pour le robot Niryo Ned2. Ce changeur permet au robot de passer automatiquement entre différents outils (comme une fourche, un porte-stylo ou un électroaimant), le rendant ainsi plus polyvalent pour les tâches d’automatisation.
Grâce à une combinaison d’assemblage mécanique, d’électronique, de soudure, d’impression 3D et de programmation, les étudiants acquerront une expérience pratique de la construction d’un accessoire robotique fonctionnel de A à Z.
Ce projet fait le lien entre le génie mécanique, l’électronique et l’informatique, offrant une expérience d’apprentissage concrète similaire à l’intégration industrielle de la robotique.
En réalisant ce projet, les étudiants pourront :
-
Robotique & Mécatronique
-
Comprendre le rôle des changeurs d’outils rapides dans la robotique industrielle.
-
Apprendre à intégrer les systèmes mécaniques, électriques et logiciels dans un environnement robotique.
-
-
Compétences mécaniques
-
Assembler des composants mécaniques, y compris des pièces imprimées en 3D et des mécanismes de verrouillage.
-
Ajuster les tolérances, l’orientation et les paramètres d’impression pour garantir un assemblage fonctionnel.
-
-
Électronique & câblage
-
Câbler et souder les connecteurs (JST, prises, câbles) de manière sûre et précise.
-
Vérifier les connexions électriques avec un multimètre pour éviter les courts-circuits.
-
-
Impression 3D & conception
-
Utiliser des pièces personnalisées imprimées en 3D (levier, verrou, couvercle, adaptateurs) dans les assemblages robotiques.
-
Appliquer des concepts de conception pour l’assemblage, comme l’orientation et le post-traitement (ponçage).
-
-
Programmation & contrôle
-
Configurer NiryoStudio pour reconnaître et changer d’outils.
-
Écrire de simples programmes Blockly pour automatiser le changement d’outils.
-
-
Résolution de problèmes & sécurité
-
Identifier et corriger les problèmes courants (tolérances, désalignement, erreurs électriques).
-
Appliquer des pratiques de sécurité lors de l’assemblage, du câblage et de l’utilisation du robot.
-
Compétences travaillées
- Comprendre le rôle des changeurs d’outils rapides dans la robotique industrielle.
- Intégrer les systèmes mécaniques, électriques et logiciels.
- Assembler des pièces imprimées en 3D et des mécanismes de verrouillage mécanique.
- Ajuster les tolérances et les paramètres d’impression pour un assemblage correct.
- Câbler et souder les connecteurs JST, prises et câbles.
- Vérifier les connexions avec un multimètre pour éviter les courts-circuits.
- Utiliser des composants imprimés en 3D dans des assemblages robotiques.
- Appliquer les techniques de conception pour l’assemblage et le post-traitement.
- Configurer NiryoStudio pour la reconnaissance automatique des outils.
- Écrire des programmes Blockly pour automatiser le changement d’outils.
- Dépanner les problèmes d’alignement, de tolérance et de câblage.
Contenu du cours
À Propos de l'Auteur

Options d’inscription
Projet : Conception d’un changeur d’outils autonome
- Length: 20h
- Content Type: Project
- Programming: Blockly
- Equipment: Automation Pack
Les systèmes robotiques de changement d’outils sont devenus un facteur clé de flexibilité et d’efficacité dans l’automatisation industrielle et la robotique. En permettant à un seul robot de passer automatiquement d’un outil ou effecteur à un autre, ces systèmes réduisent les temps d’arrêt, améliorent l’adaptabilité et prennent en charge des processus complexes en plusieurs étapes. Inspirés des centres d’usinage CNC, les changeurs d’outils robotiques modernes intègrent des mécanismes de couplage mécaniques, électriques et parfois pneumatiques pour garantir des transitions rapides et fiables.
Dans ce projet, les étudiants concevront, assembleront et programmeront un changeur d’outils rapide pour le robot Niryo Ned2. Ce changeur permet au robot de passer automatiquement entre différents outils (comme une fourche, un porte-stylo ou un électroaimant), le rendant ainsi plus polyvalent pour les tâches d’automatisation.
Grâce à une combinaison d’assemblage mécanique, d’électronique, de soudure, d’impression 3D et de programmation, les étudiants acquerront une expérience pratique de la construction d’un accessoire robotique fonctionnel de A à Z.
Ce projet fait le lien entre le génie mécanique, l’électronique et l’informatique, offrant une expérience d’apprentissage concrète similaire à l’intégration industrielle de la robotique.
En réalisant ce projet, les étudiants pourront :
-
Robotique & Mécatronique
-
Comprendre le rôle des changeurs d’outils rapides dans la robotique industrielle.
-
Apprendre à intégrer les systèmes mécaniques, électriques et logiciels dans un environnement robotique.
-
-
Compétences mécaniques
-
Assembler des composants mécaniques, y compris des pièces imprimées en 3D et des mécanismes de verrouillage.
-
Ajuster les tolérances, l’orientation et les paramètres d’impression pour garantir un assemblage fonctionnel.
-
-
Électronique & câblage
-
Câbler et souder les connecteurs (JST, prises, câbles) de manière sûre et précise.
-
Vérifier les connexions électriques avec un multimètre pour éviter les courts-circuits.
-
-
Impression 3D & conception
-
Utiliser des pièces personnalisées imprimées en 3D (levier, verrou, couvercle, adaptateurs) dans les assemblages robotiques.
-
Appliquer des concepts de conception pour l’assemblage, comme l’orientation et le post-traitement (ponçage).
-
-
Programmation & contrôle
-
Configurer NiryoStudio pour reconnaître et changer d’outils.
-
Écrire de simples programmes Blockly pour automatiser le changement d’outils.
-
-
Résolution de problèmes & sécurité
-
Identifier et corriger les problèmes courants (tolérances, désalignement, erreurs électriques).
-
Appliquer des pratiques de sécurité lors de l’assemblage, du câblage et de l’utilisation du robot.
-
- Étudiants inscrits: 69
- Length: 20h
- Content Type: Project
- Programming: Blockly
- Equipment: Automation Pack
Ce cours inclus
Ressources